Train-Once Plan-Anywhere Kinodynamic Motion Planning via Diffusion Trees
俯瞰的迷宫,青绿地面,棕色墙壁,白字直接压在渲染图上,一对沙色按钮借用了墙的颜色。
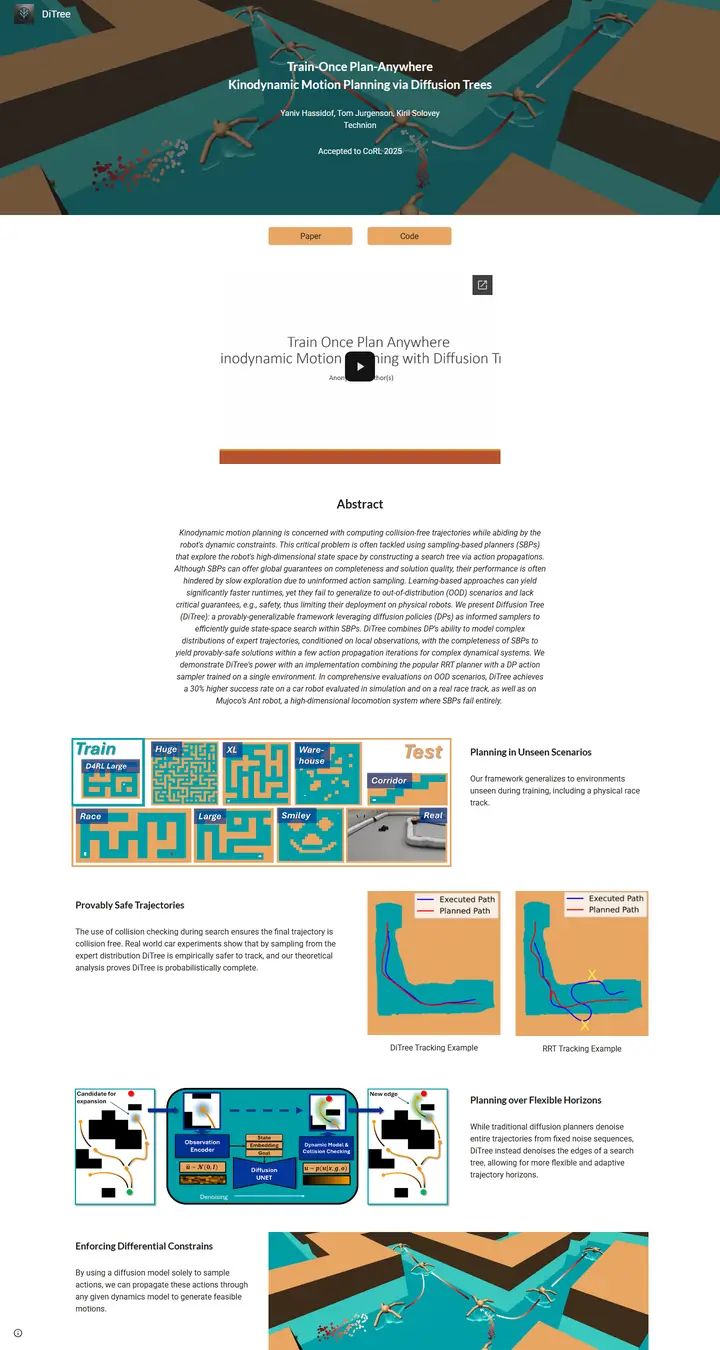
已对照实际渲染的页面核对。
入选理由
渲染图首屏,导航里有品牌图标,橙色按钮与图的配色呼应,文字与图交替成行。全页用色一致。嵌入的幻灯片预览被裁切,扣分。
下面的说明和 DESIGN.md 正文是英文。为了让编程 agent 读同一个版本,这部分没有翻译。
概述
配色
字体
Lato 700
Train-Once Plan-Anywhere Kinodynamic Motion Planning via Diffusion Tre
Abstract · Method · Results · BibTeX — 0123456789
Roboto 400
Train-Once Plan-Anywhere Kinodynamic Motion Planning via Diffusion Tre
Abstract · Method · Results · BibTeX — 0123456789
Roboto 400 italic
Train-Once Plan-Anywhere Kinodynamic Motion Planning via Diffusion Tre
Abstract · Method · Results · BibTeX — 0123456789
间距与形状
页面模块
使用建议
相似风格
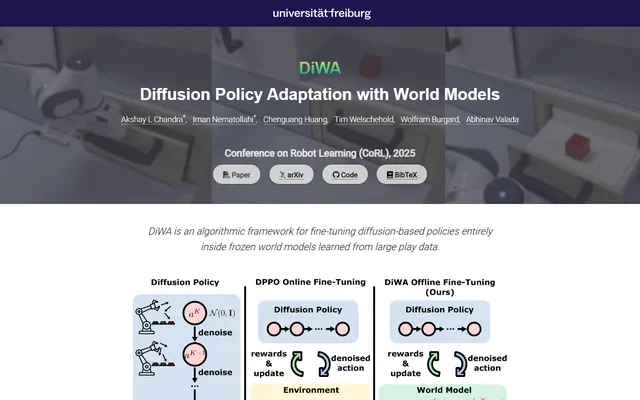
DiWA: Diffusion Policy Adaptation with World Models
大学实验室的广告牌,海军蓝字标条,白字背后是烟雾朦胧的机器人视频,往下是沉静的白色与浅灰色带,给每张图各自一方舞台。
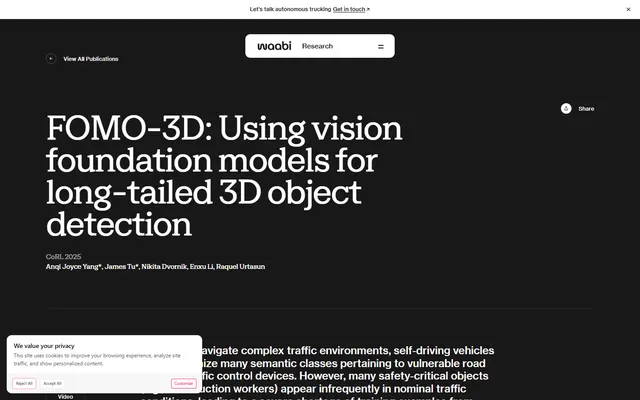
FOMO-3D: Using Vision Foundation Models for Long-Tailed 3D Object Detection
入夜后的实验室年报,炭灰底上一行巨大的柔和衬线标题,一颗悬浮的白色胶囊用作导航,图放在圆角框里,最后以一抹亮粉色收尾。
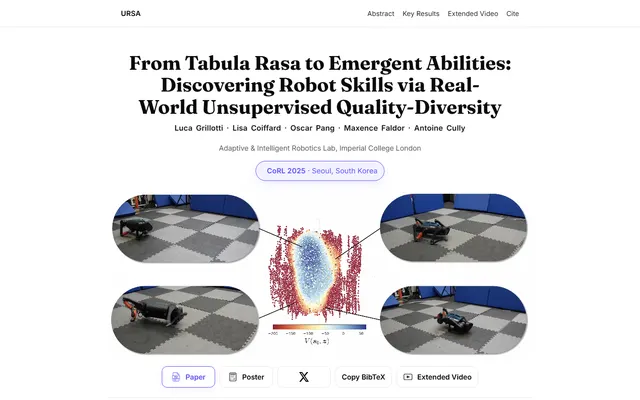
From Tabula Rasa to Emergent Abilities: Discovering Robot Skills via Real-World Unsupervised Quality-Diversity
一张安静的期刊跨页,贯穿一根紫罗兰色细线,Fraunces 标题、淡紫胶囊和唯一一个描边按钮点出论文,其余都是白纸黑字。
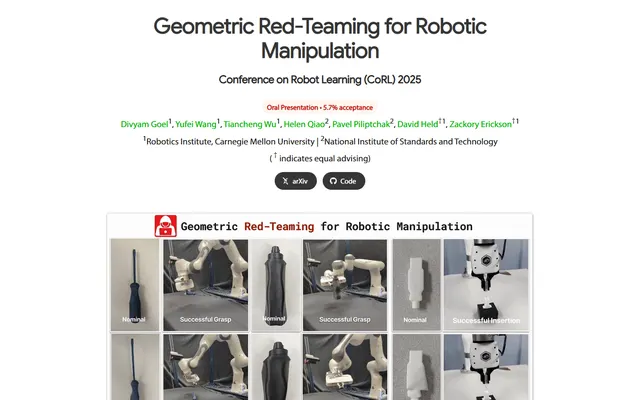
Geometric Red-Teaming for Robotic Manipulation
一份盖着一枚红章的整洁测试报告,杏色的 "Oral Presentation" 胶囊,绿色的作者名,还有一张装框的标本图表,正常物体与它们损坏的孪生体并排陈列。
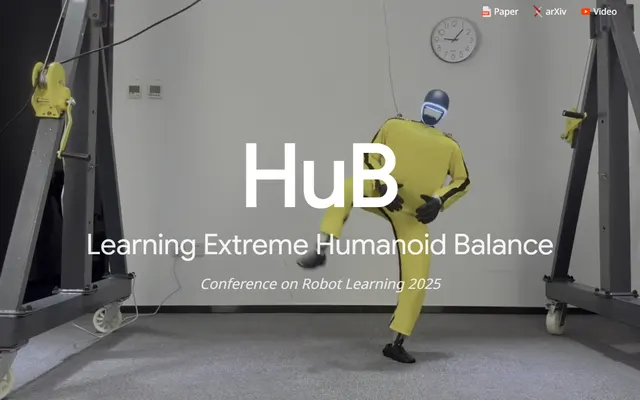
HuB: Learning Extreme Humanoid Balance
一个墙那么大的词,192px 的 "HuB" 直接印在循环播放的实验室影像上,角落里三个小链接,再没有别的东西与之争夺视线。
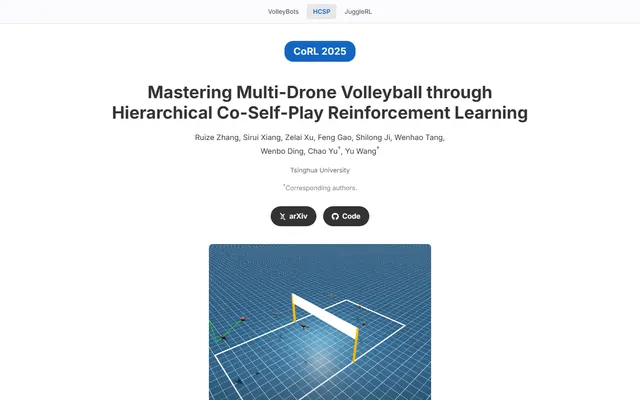
Mastering Multi-Drone Volleyball through Hierarchical Co-Self-Play Reinforcement Learning
一本钴蓝色的整洁实验笔记,磨砂质感的项目切换栏,一颗蓝色胶囊,之后是用细线隔开的蓝色标题,每张图都配灰色斜体图注。